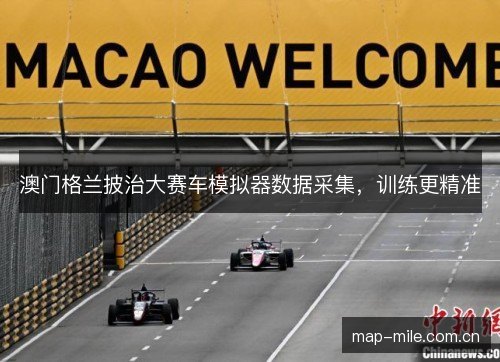
澳门格兰披治大赛车模拟器数据采集,训练更精准
澳门格兰披治大赛车模拟器数据采集,训练更精准,正在成为街道赛备战的新焦点。东望洋赛道窄、颠簸、护墙近,真实试车窗口极少,任何一次失误代价高昂。用高精度采集把赛道与车辆状态搬进模拟器,能让车手和工程师在有限时间里更接近真实,这值得关注。
近年澳门格兰披治大赛车参赛队伍在赛前把模拟器训练时间拉长。采集车在夜间封路窗口沿东望洋赛道低速与中速行驶,用激光雷达、相机、惯导记录路面起伏与标线。数据回到工程车,经过清洗与坐标对齐,形成可用的赛道底图。这个过程不追求一次完美,而是反复补测。
扫描得到高精地图后,工程师会标出井盖、路肩、排水口、白线、坡度变化和护栏距离。澳门格兰披治大赛车的街道特性在于细节,井盖湿滑、白线抓地力不同,都会改变刹车与转向。把这些细节导入模拟器,东望洋赛道不再是一条光滑的动画跑道,而是带着真实脾气的虚拟副本。
真实赛车遥测也被采集,包括悬挂行程、轮胎温度与压力、发动机扭矩、刹车温度、转向角和车速。这些数据用于校准模拟器里的车辆模型,让澳门格兰披治大赛车的颠簸、弹跳与抓地变化更可信。MILE没有遥测校准,模拟器可能过于平稳,车手会低估东望洋赛道的冲击。
车手在真实赛道与模拟器中的操作被同步记录,刹车点、油门开度、方向盘修正、换挡时机和视线转移都变成可比数据。工程师把两套轨迹叠在一起,找出延迟与偏差,再调整力反馈、视野和轮胎模型。澳门格兰披治大赛车模拟器由此更贴近车手感受,训练也更精准。
澳门格兰披治大赛车是典型街道赛,练习、排位与正赛之间没有太多试错空间。通用模拟器若缺少本地数据,车手可能学会错误的刹车点,到了东望洋赛道就会付出撞墙代价。采集真实路面与车辆数据,等于把赛道的一部分提前搬到安全环境里,让错误先发生在虚拟世界。
对车队而言,数据采集让设定选择更有依据。齿比、悬挂软硬、尾翼角度、差速器与刹车平衡都能在模拟器里先跑一轮。澳门格兰披治大赛车周末节奏紧凑,维修区时间有限,提前排除明显错误方案,就能把现场精力留给真正影响圈速的细节。这比只靠经验猜测更稳。
对车手来说,澳门格兰披治大赛车模拟器提供反复练习东望洋赛道的机会。发夹弯、葡京弯、水塘弯与渔翁弯的入弯节奏,可以在安全环境里练到熟悉。老车手用它恢复状态,新车手用它建立线路记忆。真实上场时,他们更敢贴近护墙,也更清楚哪里必须收油。
数据采集还能服务安全推演。模拟器可以加入黄旗、慢车、湿滑路面和事故碎片,让车手预演极端情况。澳门格兰披治大赛车组织者与车队也能评估护栏、缓冲区和救援路径。东望洋赛道没有宽阔缓冲区,任何提高风险认知的训练,都可能减少真实比赛中的二次事故。
难点在于数据量、同步与更新。澳门格兰披治大赛车每年路面都会变化,井盖、标线、护栏和路肩可能调整,临时设施也会影响视野。若模拟器模型不随之更新,车手练到的线路就会偏离现实。采集、清洗、标注与建模需要工程、测绘和比赛团队长期合作。
技术层面,机器学习可以用大量圈速、遥测和视频训练代理模型,预测轮胎退化、燃油影响和刹车温度。澳门格兰披治大赛车模拟器因此不只是游戏,而是与真实数据形成闭环的工程工具。数据越多,模型越能区分车手风格与车辆设定,训练建议也越具体,并且能更快迭代。
随着传感器更小、算力更强,澳门格兰披治大赛车模拟器数据采集可以走向实时化。维修区里,工程师根据现场遥测更新虚拟赛道,车手在下一节练习前就能试跑新设定。若与云端协作结合,外地工程师也能同步看到数据,缩短决策链条,让澳门格兰披治大赛车的备战更敏捷。
这正在改变澳门格兰披治大赛车的备战文化。经验仍然重要,但经验被数据验证,直觉被轨迹和遥测解释。澳门格兰披治大赛车模拟器数据采集,训练更精准,让街道赛准备从少数人的手感,变成可重复、可比较、可传承的流程。车队与车手都能在更短时间内接近极限。
往后看,澳门格兰披治大赛车可能建立长期赛道数据库,跨年份比较路面、赛车与轮胎演变。每一圈模拟器训练,都会回到真实东望洋赛道接受检验。数据采集与训练更精准并非取代车手,而是让车手把勇气用在正确位置,让澳门格兰披治大赛车在速度与安全之间找到更好的平衡。